
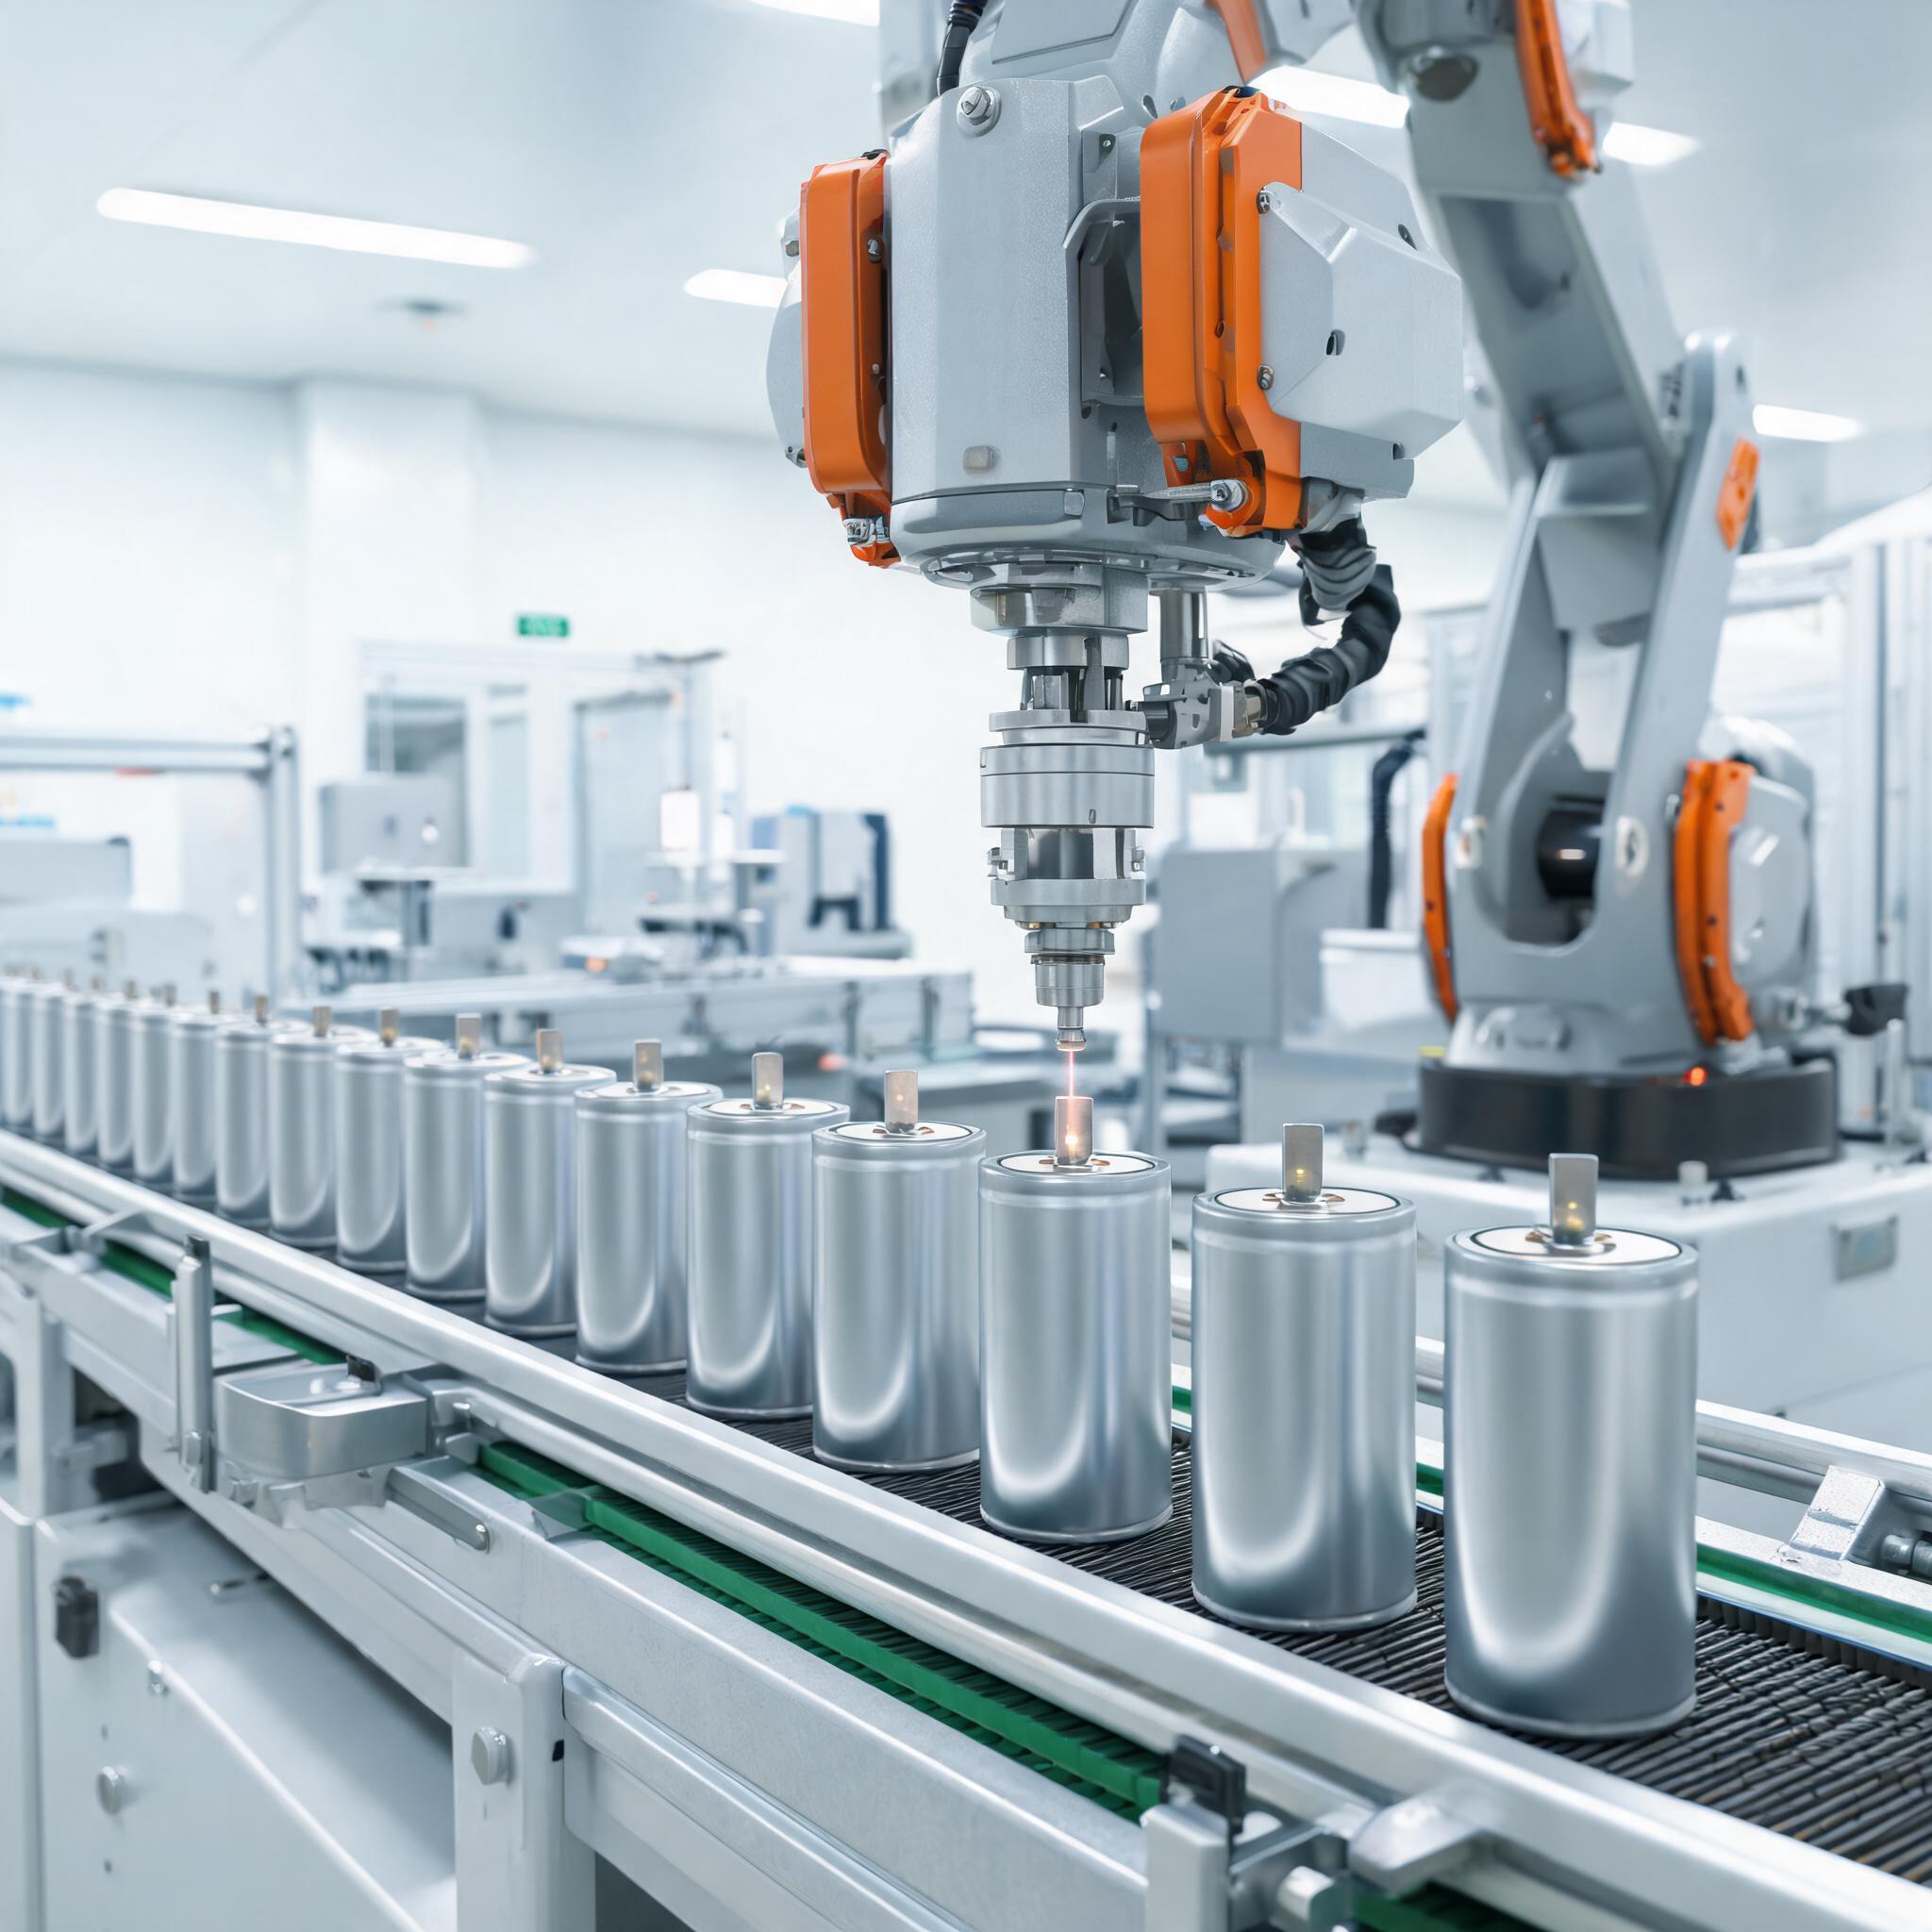
เครื่องเชื่อมเลเซอร์ไฟเบอร์

โซลูชันการเชื่อมเลเซอร์แบตเตอรี่

การเชื่อมขั้วต่อแบตเตอรี่ที่กำหนดตำแหน่งด้วยระบบวิชันสำหรับแท็บอะลูมิเนียมและทองแดง พร้อมสถานีหมุน 4 แกนสำหรับตัวเรือนเซลล์ - ช่วงพารามิเตอร์การเชื่อมได้รับการพิสูจน์บนชุดแท็บของคุณเองก่อนซื้อ

ขอใบเสนอราคา
เครื่องเชื่อมเลเซอร์ขั้วต่อแบตเตอรี่พร้อมการกำหนดตำแหน่งด้วยระบบวิชันสำหรับแท็บอะลูมิเนียมและทองแดง

+Aluminum and copper tabs

+Cylindrical and prismatic housings

+Module busbar automation

การเชื่อมแบตเตอรี่ที่วางผิดตำแหน่งถูกค้นพบช้าเกินกว่าจะประหยัดได้

การเชื่อมขั้วต่อและแท็บแบตเตอรี่ล้มเหลวอย่างเงียบเชียบ: การเชื่อมที่ดูยอมรับได้ที่สถานีจะปรากฏเป็นของเสียหรือการเคลมประกันในการทดสอบปลายสายการผลิต การเชื่อมแบบต้านทานเพิ่มการสึกหรอของอิเล็กโทรดเข้าสู่กระบวนการ และความแม่นยำในการวางตำแหน่งคลาดเคลื่อนไปทุกครั้งที่แต่งอิเล็กโทรด สำหรับผู้รวบรวมแพ็ค ต้นทุนไม่ใช่ค่าการเชื่อม - แต่เป็นโมดูลที่ต้องถูกเปิดออก

การคลาดเคลื่อนของการวางตำแหน่ง การสึกหรอของอิเล็กโทรดและการจัดตำแหน่งด้วยมือเลื่อนจุดเชื่อม; ข้อบกพร่องปรากฏในขั้นตอนถัดไป
ส่วนผสมของวัสดุ แท็บอะลูมิเนียมและทองแดงสะท้อนและนำไฟฟ้าแตกต่างกัน; ชุดพารามิเตอร์เดียวไม่ครอบคลุมทั้งสองแบบ

สิ่งที่เส้นทางเลเซอร์เปลี่ยนไป

เครื่องเชื่อมแบตเตอรี่ของ Xinhong วางการตรวจสอบไว้ก่อนการเชื่อม: การกำหนดตำแหน่งด้วยระบบวิชันจัดแนวลำแสง 1500W ให้ตรงกับแท็บบนเครื่องเชื่อมขั้วต่อแบตเตอรี่ สถานีหมุน 3D ติดตามตะเข็บแบบรอบทิศทางด้วยเซ็นเซอร์ความสูงแบบคาปาซิทีฟ และรุ่นในสายการผลิตเลือกโปรแกรมด้วยระบบวิชันตามโมดูล พารามิเตอร์สำหรับชุดแท็บเฉพาะของคุณถูกกำหนดบนชิ้นงานของคุณเองในการทดลองเชื่อม - ไม่ใช่การสันนิษฐานจากเอกสารข้อมูลจำเพาะ

วิธีการพิสูจน์ช่วงพารามิเตอร์การเชื่อม: คุณส่งแบบDrawing แท็บและประวัติของเสีย; เราทำการทดลองเชื่อมบนชิ้นงานของคุณและส่งคืนตัวอย่าง ช่วงพารามิเตอร์ และการกำหนดค่าที่แนะนำพร้อมใบเสนอราคา
คุณค่าสำหรับผู้ซื้อ: วางตำแหน่งการเชื่อมขั้วต่อทุกจุดด้วยระบบวิชันแทนการใช้สายตา เชื่อมอะลูมิเนียมและทองแดงด้วยพารามิเตอร์แยกตามวัสดุ และตรวจสอบช่วงพารามิเตอร์ทั้งหมดบนชุดแท็บของคุณเองก่อนตัดสินใจ

จับคู่ความต้องการของคุณกับเครื่องจักร

เครื่องจักรที่แนะนำ
เครื่องเชื่อมเลเซอร์ขั้วแบตเตอรี่

1500W fiber laser with vision positioning for terminal and tab welding

ดูเครื่องจักร

กรณีการใช้งาน

ผู้รวบรวมแพ็ค EV: ตรวจสอบการวางตำแหน่งขั้วต่อด้วยระบบวิชันก่อนการเชื่อมทุกครั้ง

ผู้รวบรวมแพ็ค EV: ตรวจสอบการวางตำแหน่งขั้วต่อด้วยระบบวิชันก่อนการเชื่อมทุกครั้ง

ใคร: ผู้รวบรวมชุดแบตเตอรี่ EV ที่เชื่อมขั้วต่อและแท็บบนชุดประกอบแพ็ค เครื่องจักร: เครื่องเชื่อมเลเซอร์ขั้วต่อแบตเตอรี่ของ Xinhong พร้อมเลเซอร์ไฟเบอร์ 1500W และการกำหนดตำแหน่งด้วยระบบวิชัน ปัญหาที่แก้ไข: การเชื่อมขั้วต่อบนแท็บอะลูมิเนียมและทองแดงต้องการการวางตำแหน่งที่แม่นยำ - อิเล็กโทรดเชื่อมแบบต้านทานสึกหรอและคลาดเคลื่อน และการเชื่อมที่วางผิดตำแหน่งจะปรากฏเฉพาะในการทดสอบปลายสายการผลิต ก่อนหน้า: การแต่งอิเล็กโทรดและการตรวจสอบการวางตำแหน่งเป็นงานบนโต๊ะงานอย่างต่อเนื่อง ปัจจุบัน: การกำหนดตำแหน่งด้วยระบบวิชันจัดแนวการเชื่อมแต่ละจุดให้ตรงกับแท็บก่อนยิง และตรวจสอบการวางตำแหน่งบนหน้าจอแทนการใช้สายตาพนักงาน ที่มาของตัวเลข: ข้อมูลจำเพาะของผลิตภัณฑ์ขั้วต่อแบตเตอรี่ (เลเซอร์ไฟเบอร์ 1500W, การกำหนดตำแหน่งด้วยระบบวิชัน, การเชื่อมแท็บอะลูมิเนียมและทองแดง) และบันทึกการทดลองเชื่อมและชิ้นงานแรกของผู้รวบรวมบนชุดแท็บของตนเอง; ช่วงพารามิเตอร์การเชื่อมสำหรับการออกแบบแท็บเฉพาะของ他們 đượcกำหนดในการทดลอง

การใช้งานอ้างอิงจากความคิดเห็นของลูกค้า ผลลัพธ์รายกรณีขึ้นอยู่กับวัสดุและเงื่อนไขการผลิต
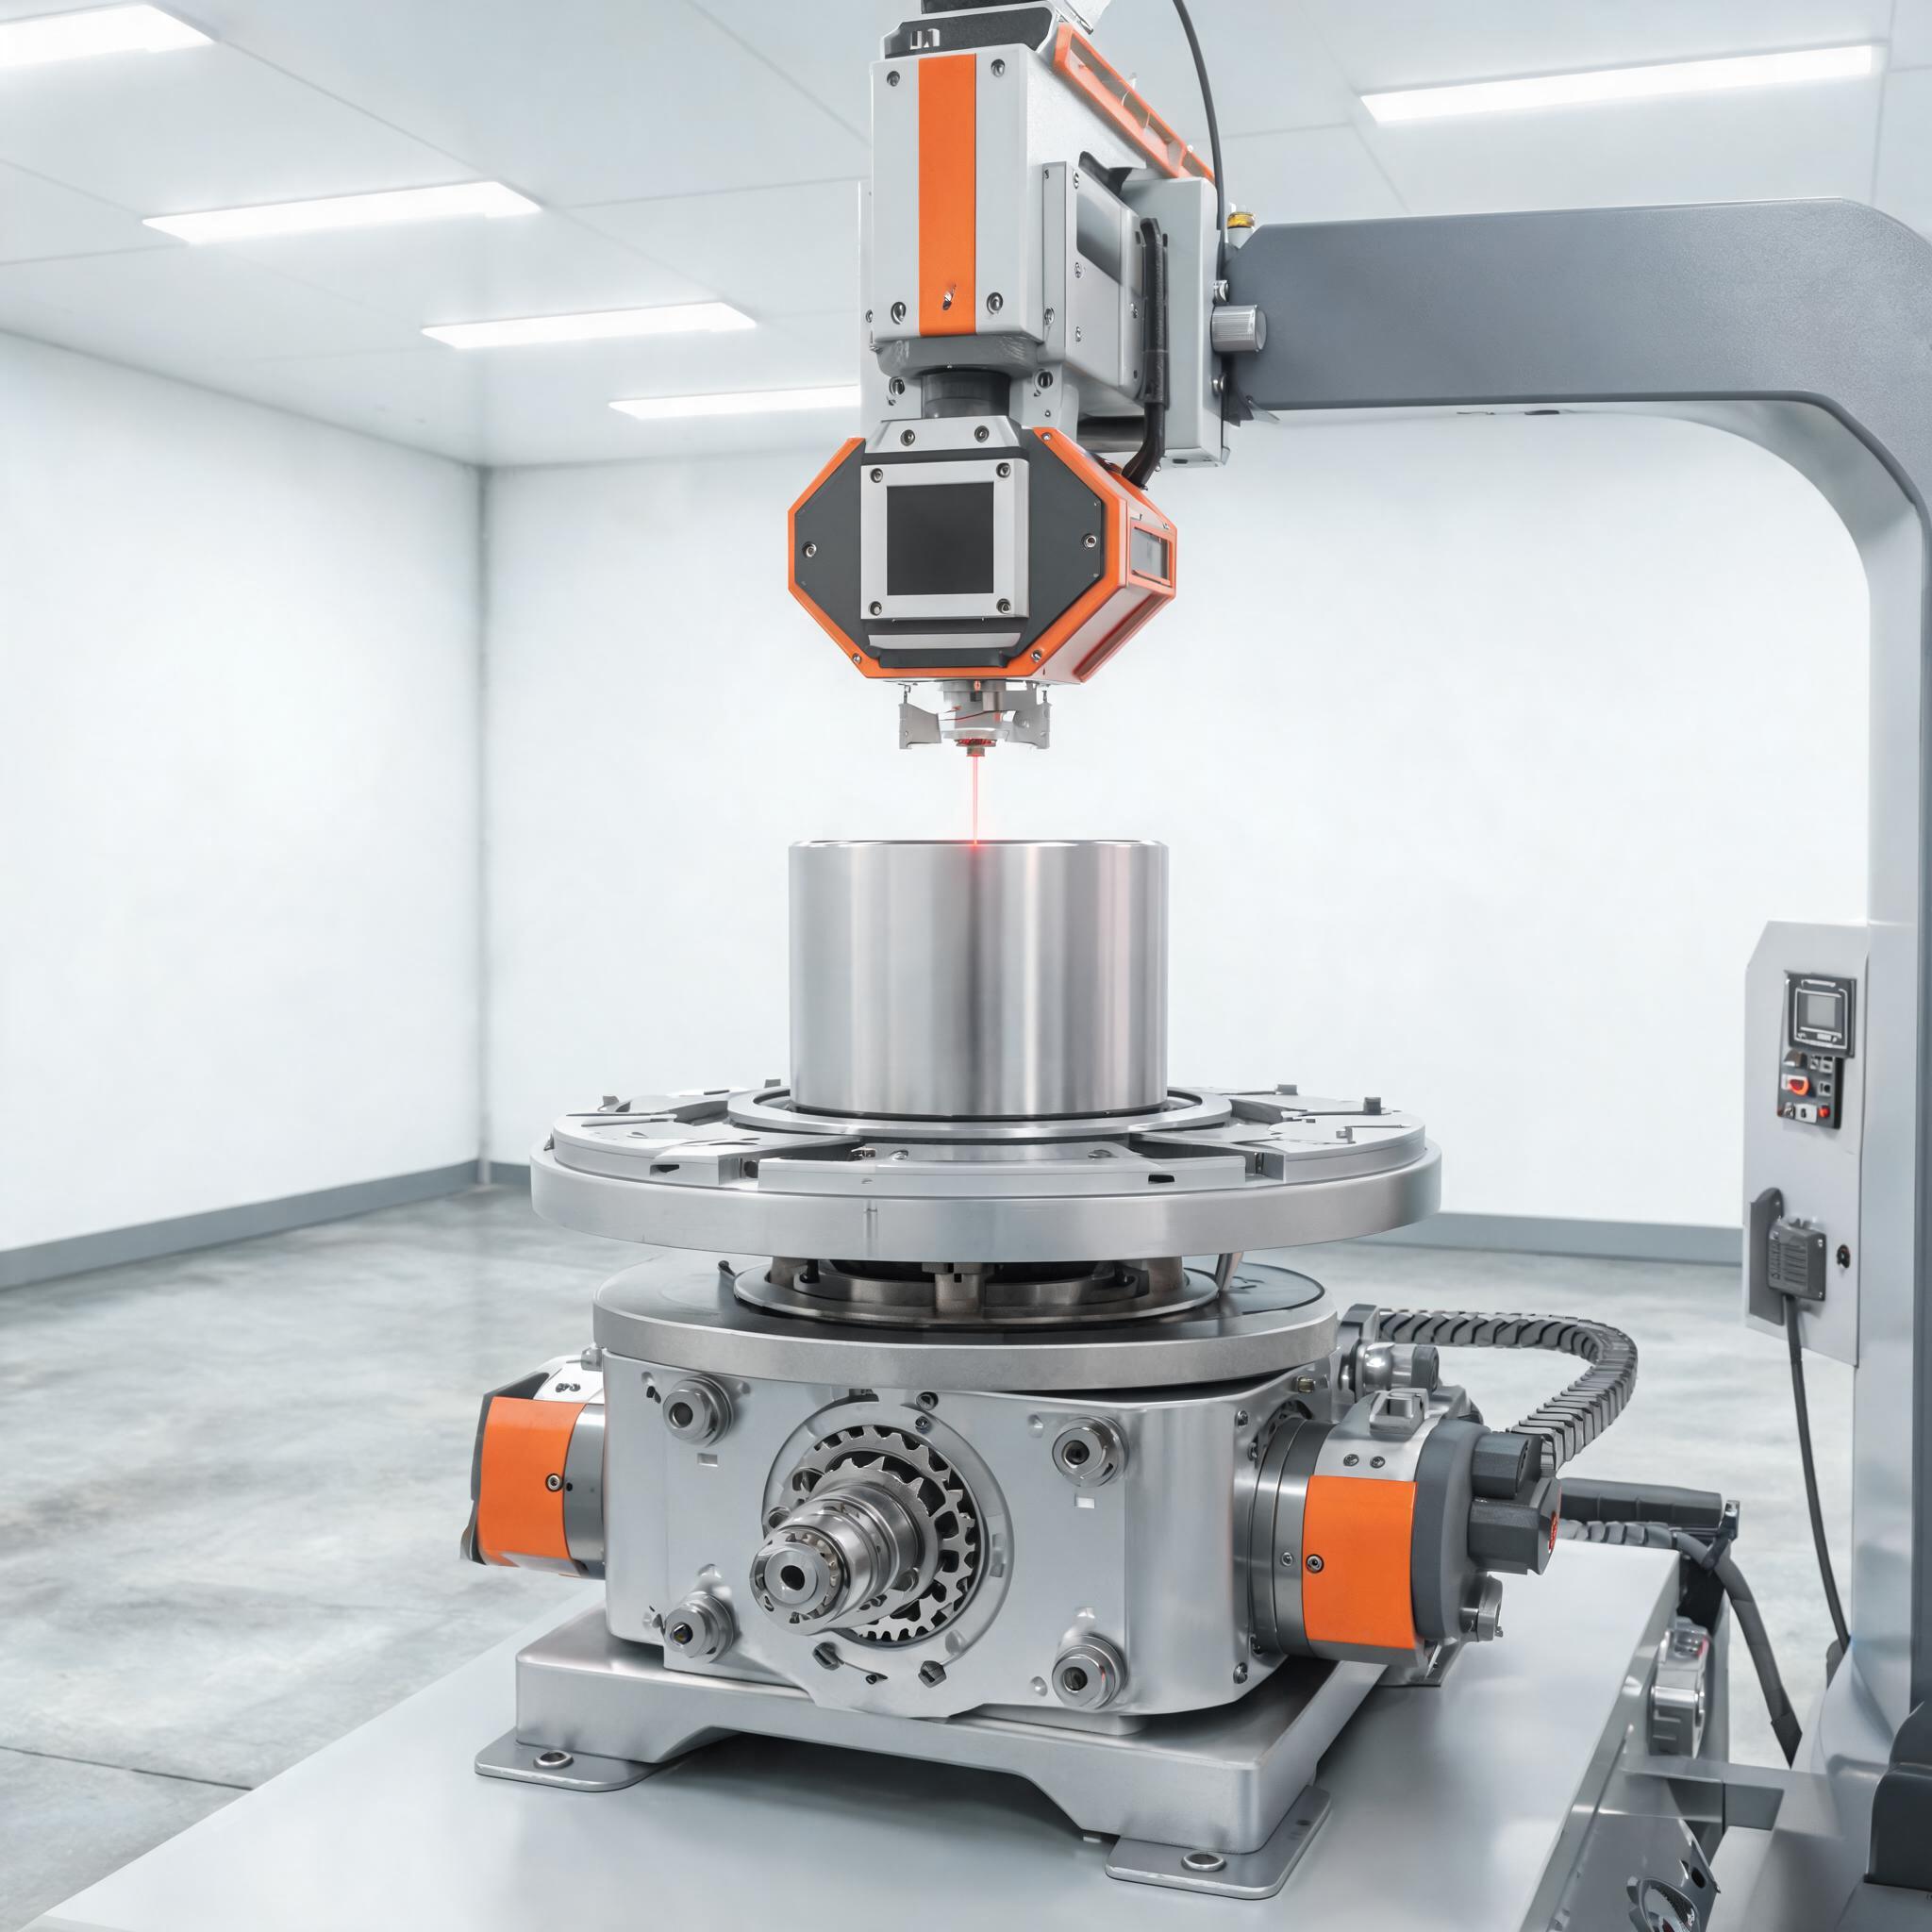
ผู้รวบรวมระบบกักเก็บพลังงาน: เชื่อมตะเข็บตัวเรือนในการตั้งค่าแบบหมุนครั้งเดียว

ผู้รวบรวมระบบกักเก็บพลังงาน: เชื่อมตะเข็บตัวเรือนในการตั้งค่าแบบหมุนครั้งเดียว

ใคร: ผู้รวบรวมระบบกักเก็บพลังงานที่เชื่อมขั้วต่อบนเซลล์ทรงปริซึมซึ่งประกอบเป็นโมดูลแบบแร็ค เครื่องจักร: สถานีเชื่อมเลเซอร์แบบหมุน 3D ของ Xinhong ปัญหาที่แก้ไข: การเชื่อมแบบรอบทิศทางและแบบตะเข็บบนตัวเรือนทรงกระบอกและทรงปริซึมต้องจัดตำแหน่งใหม่ระหว่างการเชื่อม และการจับยึดซ้ำแต่ละครั้งเสี่ยงต่อการเลื่อนตำแหน่งชิ้นงาน ก่อนหน้า: พนักงานจัดตำแหน่งชิ้นงานด้วยมือระหว่างรอบการเชื่อม ปัจจุบัน: โต๊ะหมุน CNC แบบ 4 แกนและระบบติดตามความสูงแบบคาปาซิทีฟยึดชิ้นงานไว้ขณะที่ตะเข็บวิ่งรอบชิ้นงาน ทำให้การเชื่อมหลายมุมเสร็จสิ้นในการตั้งค่าครั้งเดียว ที่มาของตัวเลข: ข้อมูลจำเพาะของสถานี (โต๊ะหมุน 4 แกน, เลเซอร์ไฟเบอร์ 2000W, ระบบติดตามความสูงแบบคาปาซิทีฟสำหรับการเชื่อมแบบรอบทิศทาง) และรายงานการทดลองเชื่อมของผู้รวบรวมบนฮาร์ดแวร์เซลล์ของตนเอง

การใช้งานอ้างอิงจากความคิดเห็นของลูกค้า ผลลัพธ์รายกรณีขึ้นอยู่กับวัสดุและเงื่อนไขการผลิต
ผู้ประกอบโมดูล: การเลือกโปรแกรมย้ายจากความจำของพนักงานไปสู่ระบบวิชัน

ผู้ประกอบโมดูล: การเลือกโปรแกรมย้ายจากความจำของพนักงานไปสู่ระบบวิชัน

ใคร: ผู้ประกอบโมดูลแบตเตอรี่ที่เปลี่ยนจากการเชื่อมบนโต๊ะงานไปสู่ระบบอัตโนมัติระดับโมดูล เครื่องจักร: เครื่องเชื่อมเลเซอร์ในสายการผลิตอัตโนมัติของ Xinhong พร้อมการเชื่อมต่อระบบลำเลียง ปัญหาที่แก้ไข: ปริมาณการประกอบโมดูลเกินขีดความสามารถของสถานีบนโต๊ะงาน แต่คุณภาพยังขึ้นอยู่กับการบรรจุชิ้นงานที่ถูกต้องของพนักงาน ก่อนหน้า: ทุกโมดูลขึ้นอยู่กับวินัยในการบรรจุชิ้นงานด้วยมือ ปัจจุบัน: การไหลของชิ้นงานที่เชื่อมต่อกับระบบลำเลียงพร้อมการจดจำชิ้นงานด้วยระบบวิชันเลือกโปรแกรมการเชื่อมตามประเภทโมดูล ที่มาของตัวเลข: ข้อมูลจำเพาะของสายการผลิต (การเชื่อมต่อระบบลำเลียง, เลเซอร์ไฟเบอร์ 2000W, การจดจำชิ้นงานด้วยระบบวิชัน, การจัดตารางแบบแบตช์) และการทดสอบรับรองของผู้ประกอบบนโมดูล variants ของตนเอง

การใช้งานอ้างอิงจากความคิดเห็นของลูกค้า ผลลัพธ์รายกรณีขึ้นอยู่กับวัสดุและเงื่อนไขการผลิต

คะแนนจากลูกค้า

“กรณีการใช้งาน: การเชื่อมขั้วต่อบนชุดประกอบแพ็ค ประเมินผ่านการทดลองเชื่อมบนชุดแท็บของเราเอง | การประเมิน: สิ่งที่ทำให้เราตัดสินใจคือการได้เห็นการวางตำแหน่งได้รับการตรวจสอบบนหน้าจอก่อนการเชื่อมทุกครั้ง - โต๊ะงานเดิมของเราอาศัยการตรวจสอบของพนักงานภายหลัง | จุดที่ตรวจสอบได้: ข้อมูลจำเพาะของขั้วต่อแบตเตอรี่ระบุการกำหนดตำแหน่งด้วยระบบวิชันพร้อมเลเซอร์ไฟเบอร์ 1500W และชิ้นงานทดลองตรงตามข้อกำหนดชิ้นงานแรกของเรา | แหล่งที่มา: รายงานการทดลองเชื่อมและบันทึกการตรวจสอบชิ้นงานแรก, 2025”
Process engineerEV pack integrator, EU (anonymised)
“กรณีการใช้งาน: ตะเข็บตัวเรือนทรงปริซึมในโมดูลแบบแร็ค ประเมินระหว่างการทดสอบเดินเครื่อง | การประเมิน: การตั้งค่าแบบหมุนครั้งเดียวต่อตัวเรือนแทนขั้นตอนการจับยึดซ้ำของเรา และนั่นคือที่มาของความเสียหายจากการเคลื่อนย้าย | จุดที่ตรวจสอบได้: ข้อมูลจำเพาะของสถานีระบุโต๊ะหมุน 4 แกนและระบบติดตามความสูงแบบคาปาซิทีฟ ซึ่งทั้งสองอย่างได้รับการสาธิตบนตัวเรือนของเรา lors การทดสอบเดินเครื่อง | แหล่งที่มา: บันทึกการทดสอบเดินเครื่อง, 2025”
Assembly leadEnergy storage integrator, EU (anonymised)

การรับรองและมาตรฐาน

ISO 9001:2015

ISO 9001:2015

ระบบการจัดการคุณภาพได้รับการรับรองครอบคลุมการวิจัยและพัฒนา การผลิต และบริการหลังการขายของอุปกรณ์เชื่อมเลเซอร์ไฟเบอร์

เครื่องหมาย CE

ระบบเชื่อมของ Xinhong เป็นไปตามข้อกำหนด CE ตามบันทึกของบริษัท โปรดขอ Declaration of Conformity ที่เกี่ยวข้องพร้อมใบเสนอราคาของท่าน

ความแข็งแกร่งของบริษัท

โรงงานเบื้องหลังเซลล์เชื่อมแบตเตอรี่ของคุณ

ก่อตั้งปี 2005
Shandong Xinhong CNC Technology Co., Ltd - สองทศวรรษแห่งการผลิตอุปกรณ์เลเซอร์ไฟเบอร์
ทีมงาน
พนักงาน 100-300 คนในฝ่ายวิจัยและพัฒนา การผลิต และบริการหลังการขายในมณฑลซานตง ประเทศจีน
แพลตฟอร์มการเชื่อม
เครื่องเชื่อมขั้วต่อแบตเตอรี่ เครื่องเชื่อมแบบหมุน 3D และเครื่องเชื่อมที่เชื่อมต่อในสายการผลิต ตั้งแต่ 1500W ถึง 3000W ในกลุ่มผลิตภัณฑ์ปัจจุบัน
แหล่งกำเนิดและระบบควบคุม
แหล่งกำเนิดเลเซอร์ IPG (สหรัฐอเมริกา), RAYCUS และ GW; ส่วนประกอบควบคุม Schneider Electric เป็นมาตรฐาน
ขนาด
รายได้ annual 10-50 ล้าน USD รองรับกลุ่มผลิตภัณฑ์เครื่องจักร 48 รุ่นและการจัดหาอะไหล่
การส่งออก
ตลาดยุโรปและทั่วโลกพร้อมการกำหนดค่าที่เป็นไปตามข้อกำหนด CE

บทความที่เกี่ยวข้อง

คำถามที่พบบ่อยสำหรับผู้ซื้อ

คุณสามารถเชื่อมแท็บแบตเตอรี่วัสดุและความหนาใดได้บ้าง+

เครื่องเชื่อมขั้วต่อแบตเตอรี่จับคู่เลเซอร์ไฟเบอร์ 1500W กับการกำหนดตำแหน่งด้วยระบบวิชันสำหรับการเชื่อมแท็บอะลูมิเนียมและทองแดง ชุดแท็บเฉพาะของคุณ (ความหนา การชุบ การออกแบบบัสบาร์) เป็นตัวกำหนดช่วงพารามิเตอร์การเชื่อม - 我们 sẽกำหนดในการทดลองเชื่อมบนชิ้นงานของคุณก่อนเสนอราคา

คุณป้องกันการเชื่อมขั้วต่อที่วางผิดตำแหน่งได้อย่างไร+

การกำหนดตำแหน่งด้วยระบบวิชันจัดแนวการเชื่อมแต่ละจุดก่อนยิง และการทดสอบรับรองบันทึกการวางตำแหน่งบนชิ้นงานของคุณ ส่งแบบDrawing แท็บและรูปแบบของเสียปัจจุบันของคุณมาให้เรา - เราจะทำการทดลองและส่งคืนตัวอย่างการเชื่อมพร้อมช่วงพารามิเตอร์การเชื่อมในใบเสนอราคา

ฉันจำเป็นต้องมีสถานีหมุนสำหรับเซลล์ทรงกระบอกหรือไม่+

ใช้สถานีหมุน 3D เมื่อตัวเรือนต้องการตะเข็บแบบรอบทิศทางหรือหลายมุม: โต๊ะหมุน 4 แกนและระบบติดตามความสูงแบบคาปาซิทีฟช่วยให้ตะเข็บตัวเรือนเสร็จสมบูรณ์ในการตั้งค่าครั้งเดียวแทนการจับยึดซ้ำหลายครั้ง

คำขอสอบถามเกี่ยวกับการเชื่อมแบตเตอรี่ควรมีรายละเอียดใดบ้าง+

แบบDrawing แท็บพร้อมวัสดุและการชุบ การออกแบบบัสบาร์ จำนวนโมดูลเป้าหมายต่อวัน และรูปแบบของเสียปัจจุบัน เราจะยืนยันการกำหนดค่าเครื่องจักรและแผนการทดลองเชื่อมร่วมกันในใบเสนอราคา

ขอใบเสนอราคาสำหรับโซลูชันนี้

ส่งรายละเอียดความต้องการของคุณด้านล่าง วิศวกรของเราจะยืนยันการกำหนดค่าที่ถูกต้องในใบเสนอราคา

โซลูชันการเชื่อมเลเซอร์แบตเตอรี่

▸ ขอใบเสนอราคา

FORM · REV.1
สอบถามสินค้า
โซลูชันการเชื่อมเลเซอร์แบตเตอรี่